工程场景案例
四个案例覆盖多域系统建模、闭环控制验证、仿真故障修复和历史模型迁移。案例中的模型结构、参数和结果均与配图保持一致。
场景概览
| 场景 | 案例 | 预期结果 | 模型状态 |
|---|---|---|---|
| 从需求到多域多专业系统模型 | 单缸活塞发动机 | 生成几何模型和 Modelica 动力学模型,机构可连续往复运动 | 已完成 |
| 从控制算法到闭环验证 | 单水箱 PID 液位控制 | 完成闭环水箱模型和液位跟踪仿真 | 已完成 |
| 仿真报错自动诊断修复 | 曲柄滑块方程冗余修复 | 替换平面切割铰后正常仿真,动画运动正确 | 已完成 |
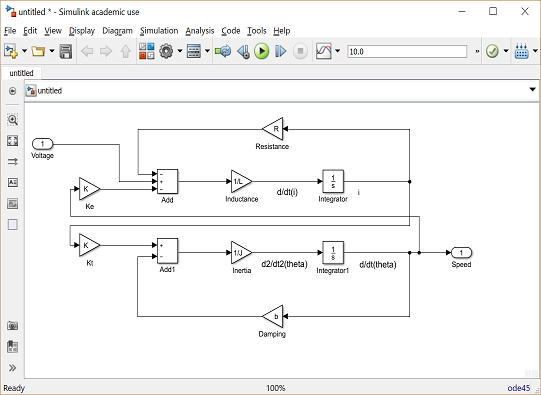
| 历史模型智能迁移 | Simulink 直流电机模型迁移到 Sysblock | 在 Sysblock 中生成结构完整的直流电机模型 | 已完成 |
单缸活塞发动机
任务目标
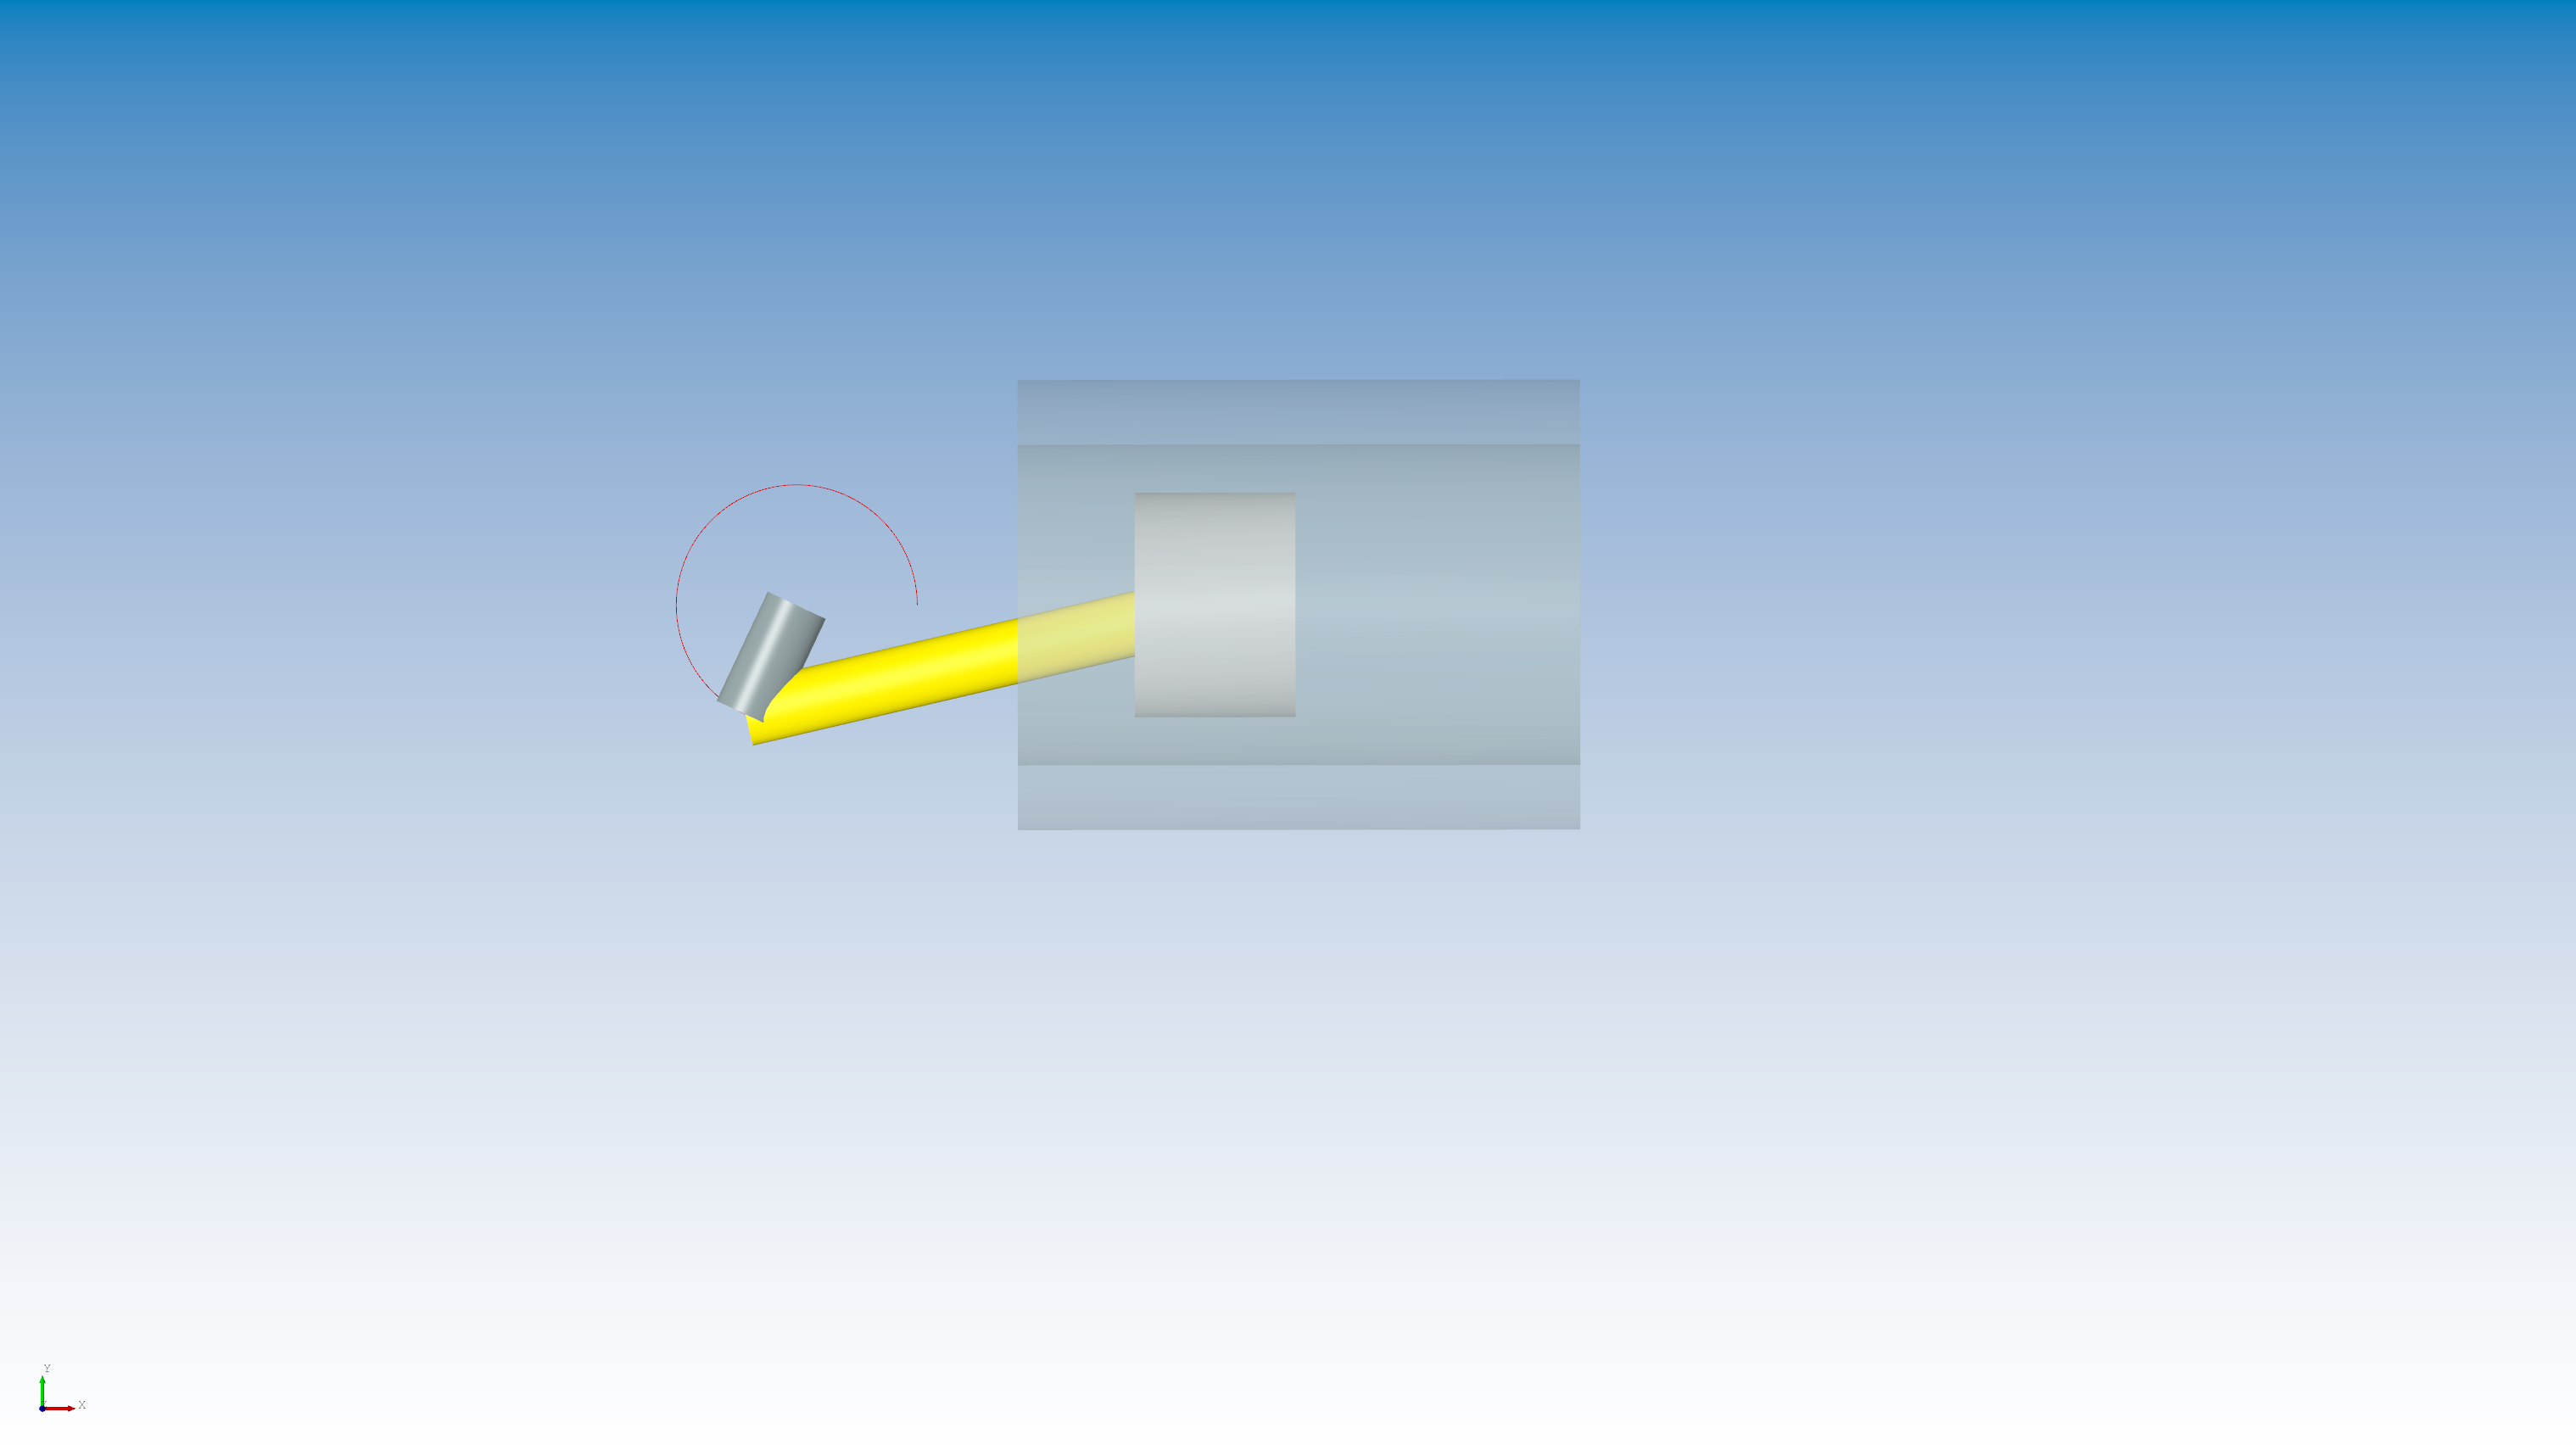
建立单缸活塞发动机的三维几何和动力学模型,使曲轴、连杆与活塞形成连续的曲柄滑块运动,并在仿真中显示活塞往复动画。
输入(完整提示词)
用 SysCAD 建单缸活塞发动机真实几何(曲轴/连杆/活塞/缸体);在 Sysplorer 用同元库 TYMultibody 搭曲柄滑块动力学模型:inner World + Revolute + Prismatic + RevolutePlanarCut 切割铰闭环 + 恒速驱动,质量惯量取 SysCAD 值,转动副、平移副的动画需要关闭。要求 check/translate/simulate 通过,曲轴圈数与活塞行程精确吻合。
预期结果
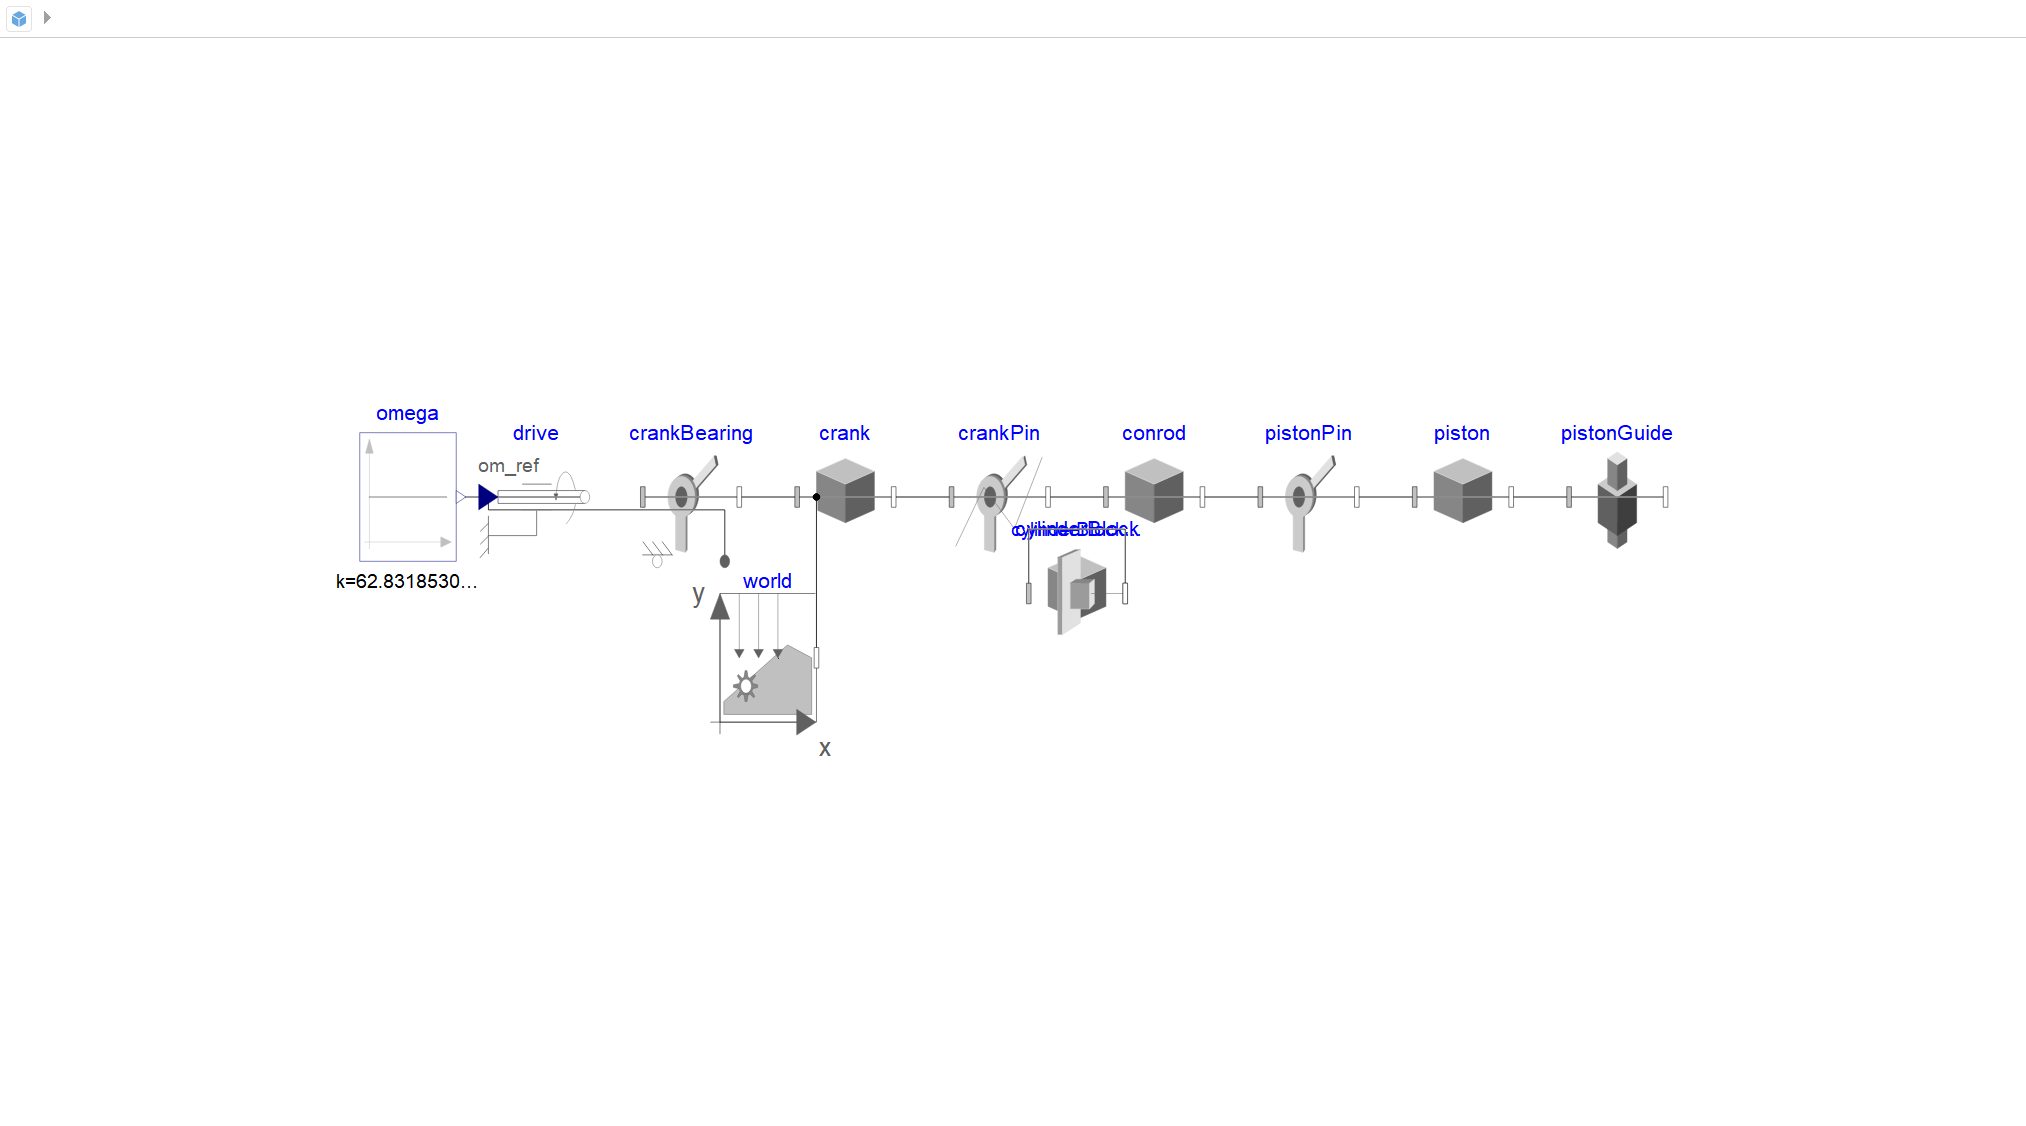
SysCAD 生成曲轴、连杆、活塞和缸体几何;Sysplorer 生成对应的 Modelica 曲柄滑块动力学模型。模型能够通过检查、编译和仿真,曲轴旋转可持续转换为活塞往复运动。
模型组成
- 恒定角速度输入与旋转驱动;
- 曲轴轴承、曲轴和曲柄销;
- 连杆、活塞销和活塞;
- 活塞导向、世界坐标系和固定约束;
- 用于闭环机构约束的平面切割铰。
关键设置
- 动力学部分采用 TYMultibody 组件构建。
- 曲轴由恒定角速度信号驱动,布局图中的驱动值为
62.831853…。 - 转动副和平移副自身的动画关闭,三维窗口只显示发动机实体运动。
- 活塞通过直线导向保持轴向运动,平面切割铰用于处理曲柄、连杆和活塞组成的运动闭环。
模型状态
已完成。曲柄滑块组件、驱动和约束均已连接,模型具备可运行的动力学结构。
实际输出
- 主要输出:活塞沿导向轴的往复运动。
- 三维窗口输出曲轴旋转、连杆摆动和活塞直线运动的连续动画。
- 该案例展示机构运动状态,没有配置单独的位移或速度曲线窗口。
运行结果
曲轴旋转后,连杆将旋转运动转换为活塞的直线往复运动。三维动画中可看到曲柄、连杆、活塞和缸体的相对位置,活塞沿导向轴运动,机构没有脱离约束。
单水箱 PID 液位控制
任务目标
建立单水箱闭环液位控制系统,通过 PID 调节进水阀开度,使水箱液位跟踪阶跃设定值,同时观察质量、压力和体积的变化。
输入(完整提示词)
请在Sysplorer中使用基础热流体模型库搭建单水箱PID液位控制模型,包含水箱、进水阀、出水口和液位传感器,完成液位跟踪仿真,并分析调节时间、超调量与稳态误差。
预期结果
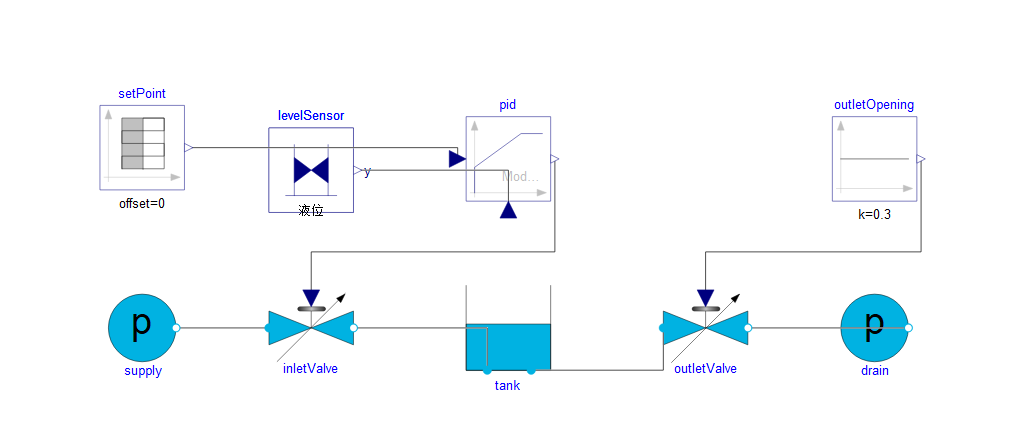
Sysplorer 生成包含水箱、进水阀、出水口、液位传感器和 PID 控制器的闭环模型。模型能够正常仿真,并输出可用于分析调节时间、超调量和稳态误差的液位响应曲线。
模型组成
- 液位设定值与 PID 控制器;
- 进水压力边界和进水调节阀;
- 水箱与液位传感器;
- 出水调节阀、出口开度信号和排水压力边界。
关键设置
- 液位传感器的反馈信号接入 PID,PID 输出控制进水阀。
- 出水阀开度信号设置为
0.3。 - 设定液位从
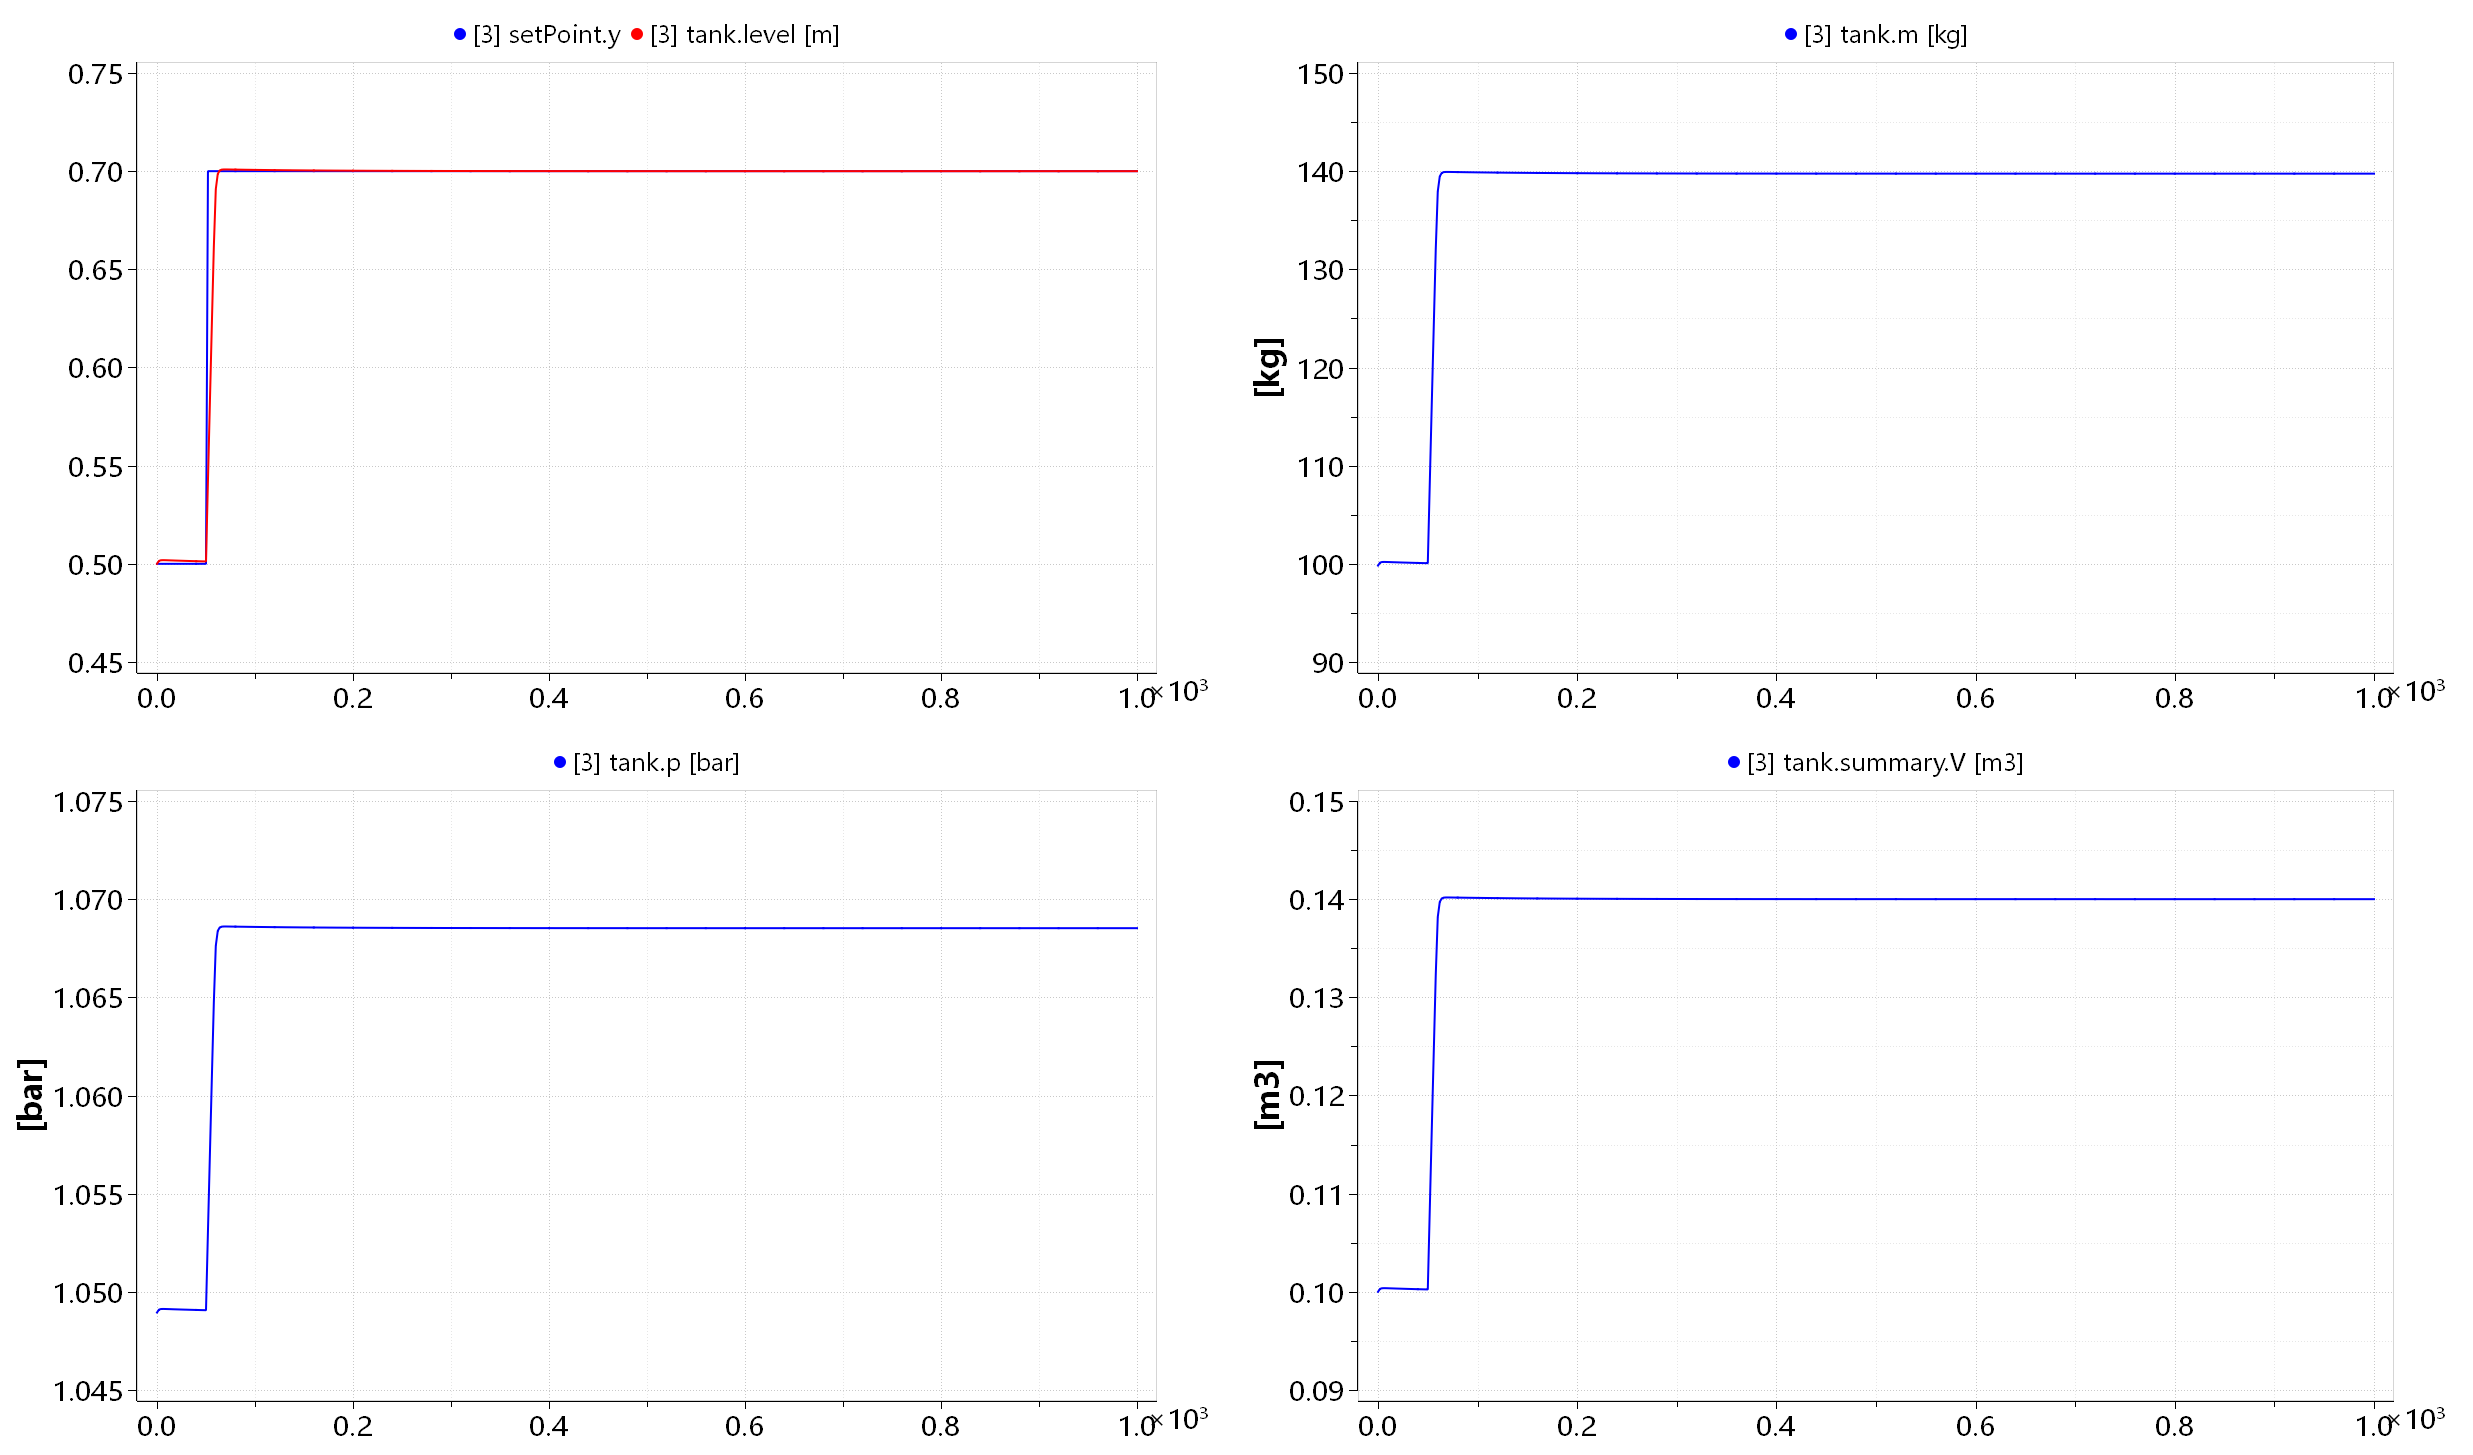
0.5 m阶跃到0.7 m。 - 结果窗口同时输出液位、介质质量、水箱压力和体积。
模型状态
已完成。水箱、阀门、压力边界、传感器和 PID 回路连接完整,模型已完成液位跟踪仿真。
实际输出
- 控制输出:PID 给出的进水阀开度指令。
- 结果输出:水箱液位
tank.level,用于判断设定值跟踪效果。 - 同时输出水箱内介质质量
tank.m、压力tank.p和体积tank.summary.V。
运行结果
实际液位由 0.5 m 上升至 0.7 m,经过短暂过渡后与设定值重合,稳态阶段未见明显偏差。液位上升过程中,介质质量约由 100 kg 增至 140 kg,体积约由 0.10 m³ 增至 0.14 m³,水箱压力同步上升并保持稳定。
曲柄滑块方程冗余修复
任务目标
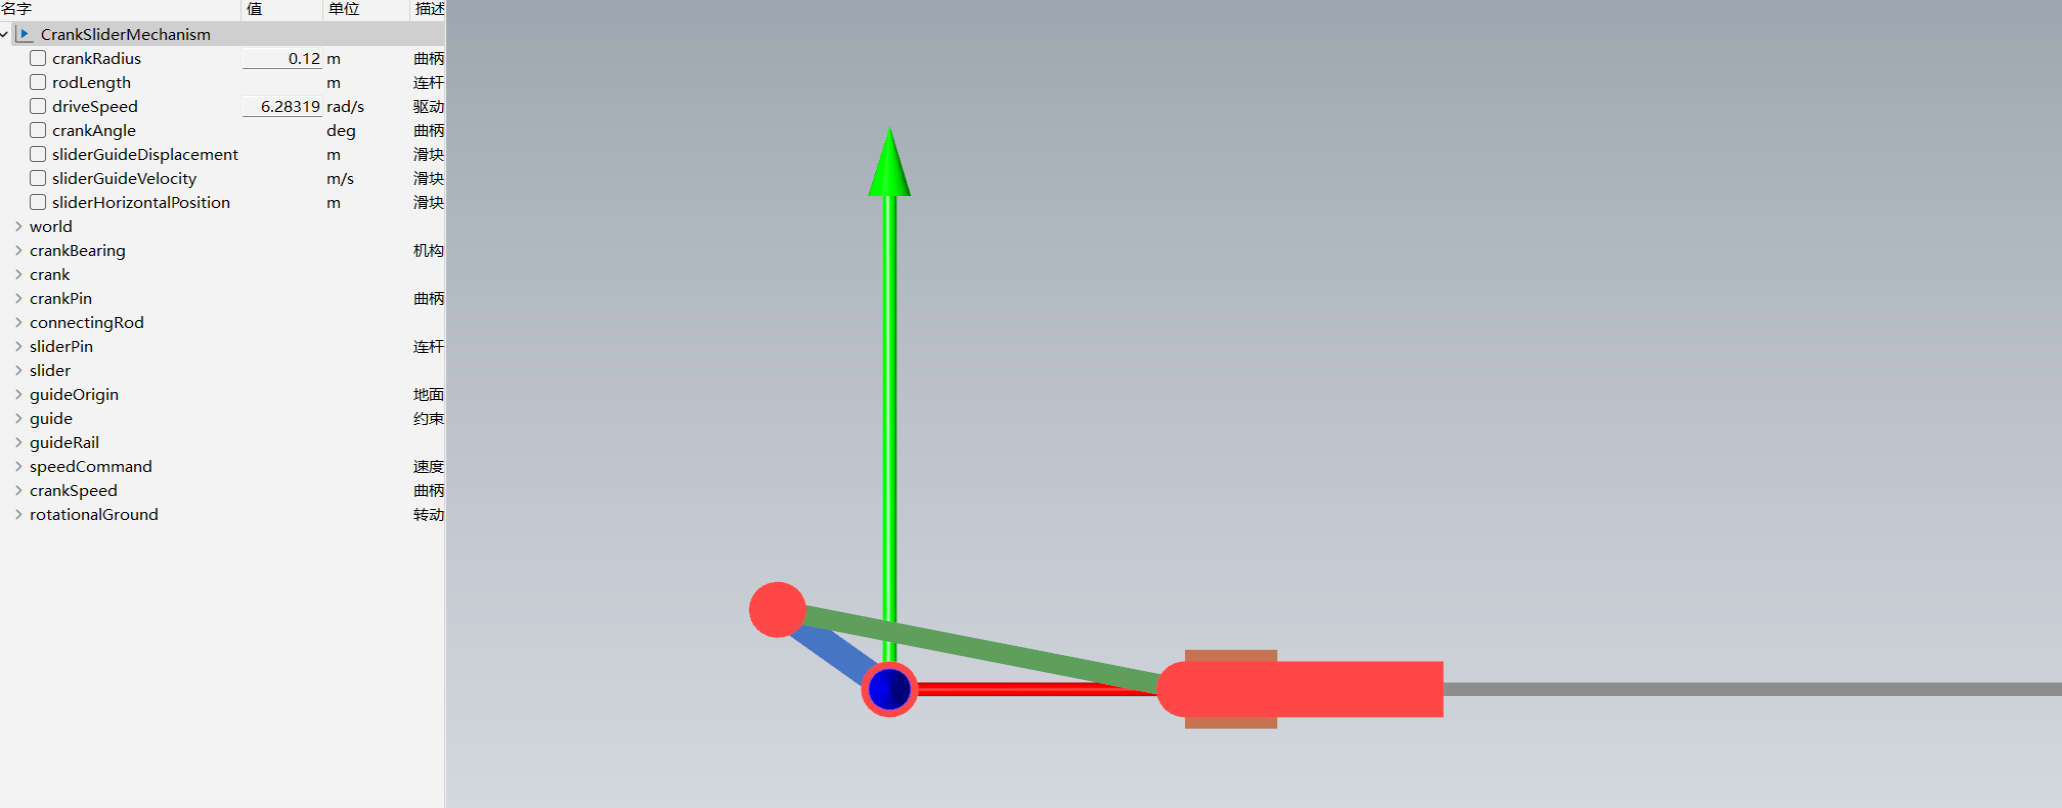
修复曲柄滑块机构平面闭环中的方程冗余,使模型恢复检查、仿真和三维动画能力。
输入(完整提示词)
请使用机械建模skills,针对曲柄滑块机构模型,需要使用平面切割铰模型,修复该模型中的方程冗余的问题
预期结果
将闭环机构中的普通转动约束替换为平面切割铰,消除方程冗余。修复后的曲柄滑块模型能够正常检查和仿真,三维动画中的曲柄、连杆和滑块运动正确。
模型组成
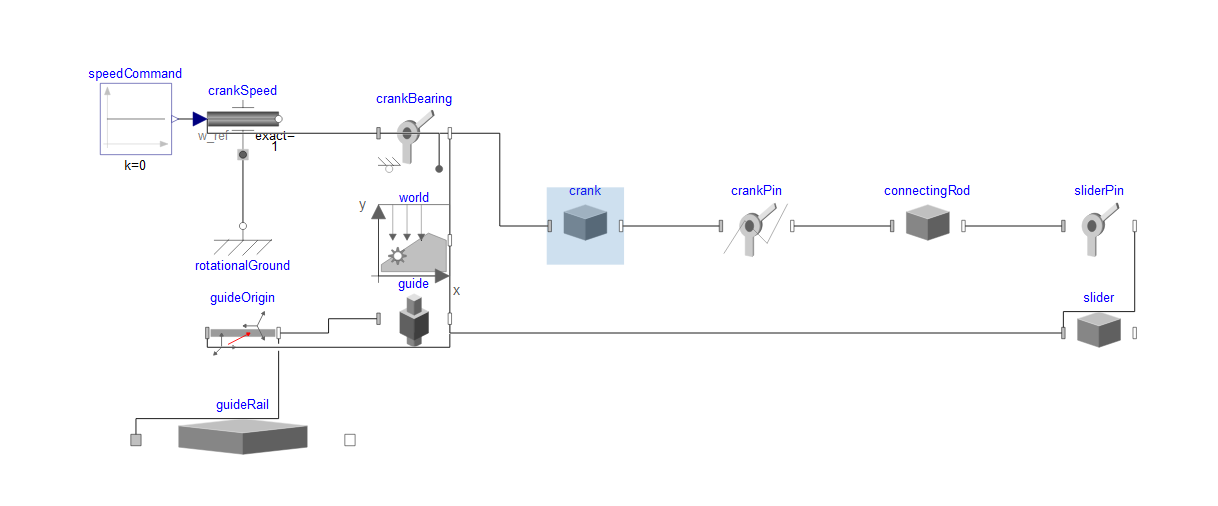
- 速度指令、曲轴转速驱动和旋转固定端;
- 曲轴轴承、曲柄与曲柄销;
- 连杆、滑块销和滑块;
- 导轨原点、直线导向和世界坐标系。
关键设置
- 闭环中的普通转动约束替换为平面切割铰,消除重复约束。
- 曲柄半径设置为
0.12 m。 - 驱动角速度设置为
6.28319 rad/s,对应每秒一圈。 - 滑块由直线导向限制在水平方向运动。
模型状态
已完成。闭环约束已经调整,曲轴、连杆、滑块和导轨连接完整,模型可正常运行。
实际输出
- 主要输出:滑块沿导轨的往复位移和速度。
- 可观察变量包括曲轴角度
crankAngle、导向位移sliderGuideDisplacement、导向速度sliderGuideVelocity和水平位置sliderHorizontalPosition。 - 三维窗口输出曲柄、连杆和滑块的连续运动动画。
运行结果
曲柄以恒定角速度旋转,连杆带动滑块沿导轨往复移动。三维动画能够连续显示机构运动,曲柄、连杆和滑块保持正确连接。
Simulink 直流电机模型迁移到 Sysblock
任务目标
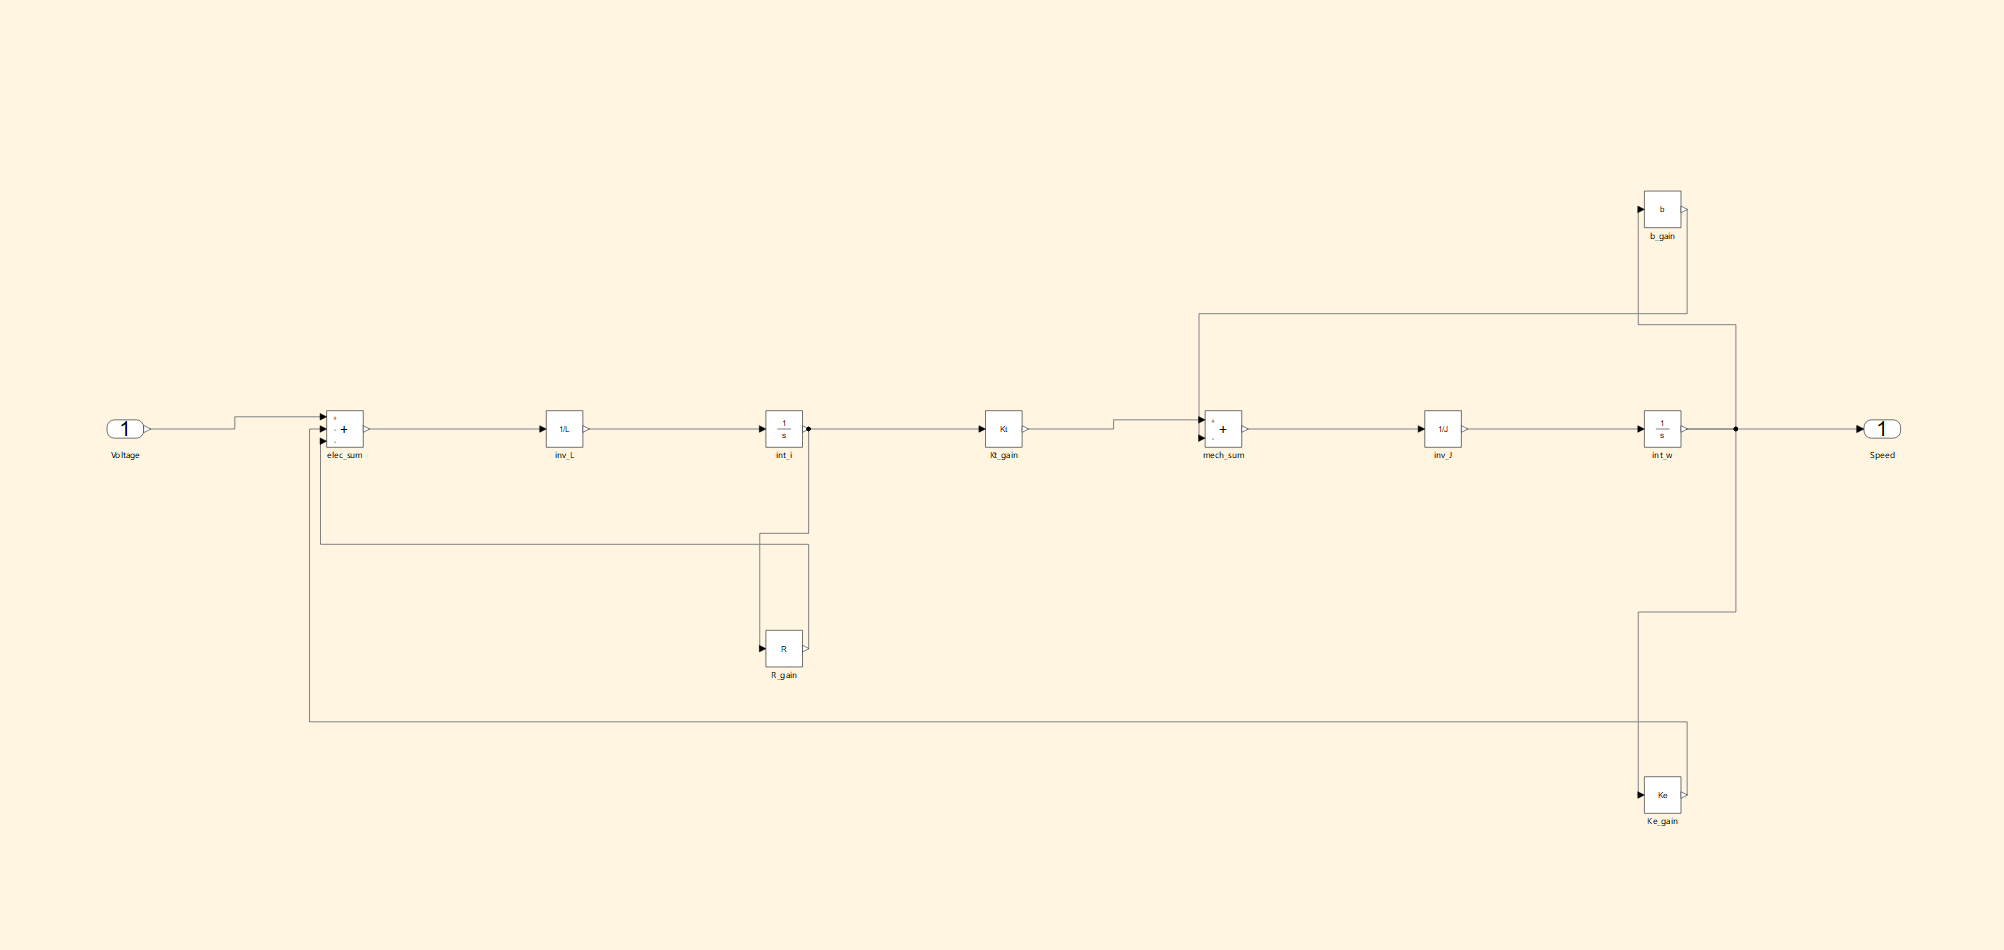
把直流电机的 Simulink 控制框图迁移到 Sysblock,保留电枢电路、机电转换、机械运动和反电动势反馈关系。
输入(完整提示词)
在 Sysplorer 中用 Sysblock 搭建直流电机速度控制模型:Voltage 输入,经 Ke 反电动势、R 电枢电阻、1/L 电感环节积分得到电流 i;电流经 Kt 产生转矩,与 b 阻尼反馈作差,再经 1/J 惯量环节积分得到 Speed 输出。保留参数名 Ke、Kt、R、L、J、b,不先指定数值。完成连线、布局和检查。
预期结果
Sysblock 生成从 Voltage 到 Speed 的完整直流电机模型,包含 Ke、R、1/L、电流积分、Kt、b、1/J 和转速积分模块。参数名称保持不变,连线、反馈方向和布局完整,模型检查通过。
模型组成
Voltage输入与电气求和环节;- 电阻反馈
R、电感环节1/L和电流积分器; - 转矩系数
Kt与机械求和环节; - 阻尼反馈
b、惯量环节1/J和转速积分器; - 反电动势反馈
Ke与Speed输出。
关键设置
- 保留
Ke、Kt、R、L、J、b参数名,便于继续使用原模型参数。 - 电枢电流满足
di/dt = (Voltage − Ke·Speed − R·i) / L,同时计入反电动势和电阻压降。 - 电磁转矩由
Kt计算,扣除阻尼转矩后经过1/J积分得到转速。 - Sysblock 中的信号方向、求和符号和两条反馈支路与原 Simulink 框图一致。
模型状态
已完成。直流电机框图已迁移到 Sysblock,组件、连线和反馈结构完整。
实际输出
- 输出端口:
Speed,表示电机轴角速度。 - 电流积分器
int_i输出电枢电流i,该状态经过Kt转换为电磁转矩。 - 转速同时进入
Ke和b两条反馈支路,分别形成反电动势和阻尼转矩。
运行结果
迁移后的模型保留了原框图的电气方程和机械方程:电流驱动电磁转矩,电阻压降和反电动势进入电气反馈,阻尼转矩进入机械反馈。